

【ニュースリリース】自らまいた種の成長で動き続ける環境共生型の植物ロボットを開発
2026.11.09
ポイント
- 自らまいた種が発芽・成長する力で移動し、次の種をまく植物ロボットを開発
- 電池やモータを一切使わず、30日間で約24cmの自律的な移動を達成
- 植物と環境を活用した、緑化や農業に向けた新たなロボットの概念を提案
概要
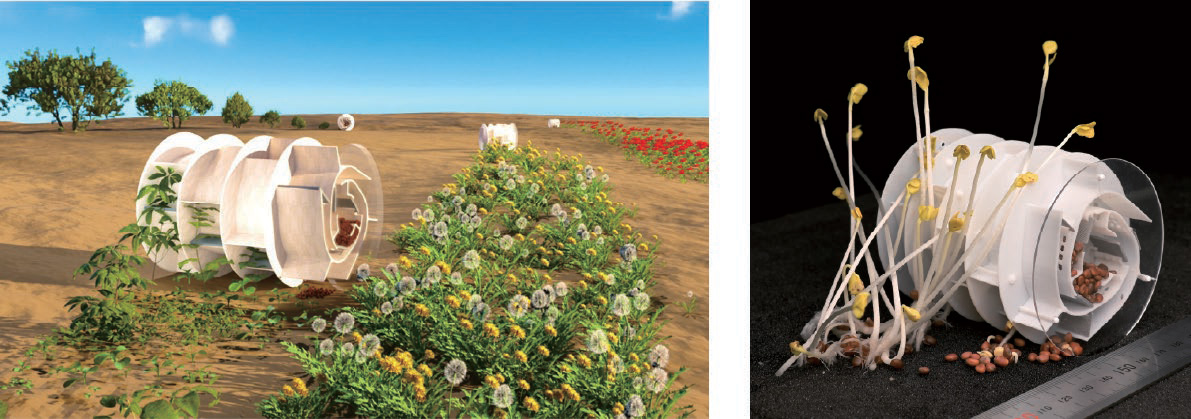
新竹純准教授(機械知能システム学専攻)らの研究グループは、自らまいた種の成長を利用して移動と種まきを繰り返す「環境共生型植物ロボット」を開発しました。ロボットは内部に蓄えた種を地面にまき、その種が発芽・成長して生み出す力を回転運動に変換して前進します。その回転によって次の種がまかれ、「種まき→発芽→成長→再び種まき」のサイクルが連続的に繰り返されます。電池やモータを搭載せず、植物の成長と機械構造の組み合わせによって、この循環を実現しています。カイワレダイコンを用いた実証実験では、直径70mmのロボットが、自らまいた種から育った植物と周囲の環境のみを利用して30日間に約240mmを自律的に移動し、その挙動は研究グループが構築した運動学モデルの予測とよく一致しました。これにより、駆動の仕組みをロボットの外部にある植物と環境に担わせる、新しいロボットの実現可能性を示しました。研究成果は学術誌「Advanced Intelligent Systems」に掲載されました。
背景
ロボットは、環境モニタリングや探査、農業など、自然環境におけるさまざまなタスクでの活躍が期待されています。一方で、自然環境に投入されたロボットは回収が難しい場合があり、廃棄物や異物として残ることで、生態系や野生動物に悪影響を及ぼす懸念があります。この問題に対しては、微生物の働きによって土に還る、生分解性材料でロボットを構成するアプローチが研究されています。しかし、環境への負荷を抑えながら、エネルギー源とアクチュエータからなる駆動系をロボット自身に搭載し、自律的に動作させることは依然として大きな課題でした。
そこで本研究では、駆動系をロボットの内部ではなく、外部の環境側に持たせるという発想に着目しました。太陽光や水、土壌の養分といった自然環境に豊富にある資源を利用できれば、ロボットの構造を単純化し、環境に優しい自律ロボットを実現できると考えられます。植物はまさにこうした資源から機械的な変位や力を生み出す存在であり、発芽から分解までのライフサイクルを通して自然環境と共生しています。
成果
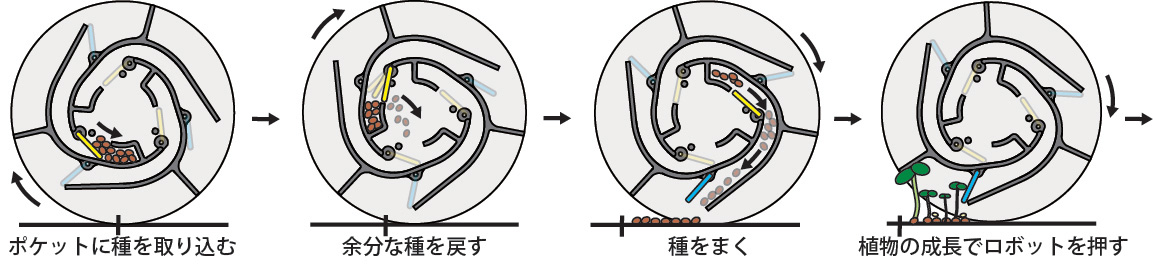
本研究では、外部に位置する植物を駆動系、土壌を植物の生育を支える環境として利用する「環境共生型植物ロボット」を提案しました(図1)。ロボットは、種をまく機構を備えたモジュールを複数並べた車輪状の構造を備えています。ロボットが回転すると、内部の貯蔵部から種がポケットに充填され、さらに回転すると排出経路を通って地面にまかれます。まかれた種は発芽・成長し、その先端がロボットのパドル(羽根)を押すことで、車輪を回転させる力が生まれます。この回転によって次のモジュールが種をまき、「種まき→発芽→成長→再び種まき」のサイクルが連続的に繰り返されることで、ロボットは移動し続けます(図2)。
このコンセプトに基づいて、本研究では植物の成長とロボットの移動を結び付ける運動学モデルを構築し、モデル植物であるカイワレダイコンの成長特性と力学特性に基づいて、ロボットとして成立する設計範囲を明らかにしました。さらに、車輪の半径とモジュール数が、移動性能と種のまき方(播種パターン)にそれぞれ異なるトレードオフをもたらすことを解析によって見いだし、その結果から設計パラメータを決定しました。
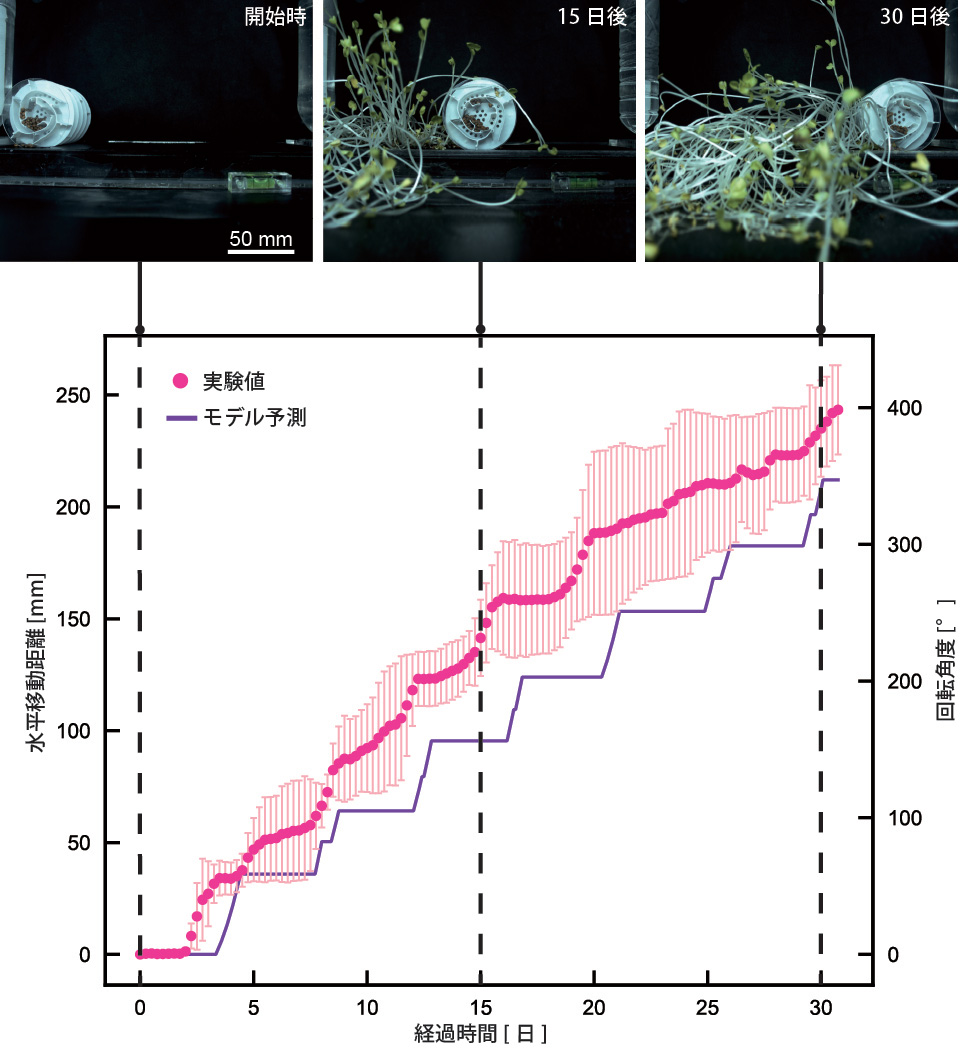
この設計に基づき、生分解性樹脂であるポリ乳酸(PLA)を主な材料として3Dプリンタで直径70mmのロボットを製作し、温度・湿度を管理した環境で移動実験を行いました。その結果、ロボットは自らまいたカイワレダイコンと周囲の環境のみを利用して、30日間で約240mmの自律的な移動を達成しました(図3)。測定された移動距離はモデルの予測とよく一致し、播種パターンについても予測値に近い結果が得られました。以上により、植物と環境資源を活用してロボットの駆動系を環境側に任せるという新しいコンセプトが実現可能であることを実証しました。
今後の期待
本研究で提案したロボットは、種をまきながら移動するという特徴から、荒廃地の植生回復や緑化といった環境修復や、農業における種まきへの応用が期待されます。本研究の設計手法は植物の測定可能な特性に基づいているため、成長の速さや生み出す力が異なる他の植物種にも適用でき、用途や環境に合わせたロボット設計が可能になると考えられます。
本研究のロボットは、単に環境への負荷を減らす生分解性のシステムにとどまりません。資源を消費するシステムから、環境とともに働き、その修復・再生に貢献するシステムへと、ロボットの枠組みを広げる試みです。植物とともにゆっくりと進み、通った跡に緑を残していくロボットが、将来の環境保全を担う日が来るかもしれません。
(論文情報)
掲載誌:Advanced Intelligent Systems
タイトル:Environmentally Symbiotic Plant Robot
著者:Kazuya Murakami, Misao Sato, Yu Ikeda, Jun Shintake
論文URL:https://advanced.onlinelibrary.wiley.com/doi/10.1002/aisy.70625
DOI:10.1002/aisy.70625
公表日:2026年10月30日(金)
(外部資金情報)
本研究はJST創発的研究支援事業(JPMJFR2126)の助成を受けたものです。
詳細はPDFでご確認ください。